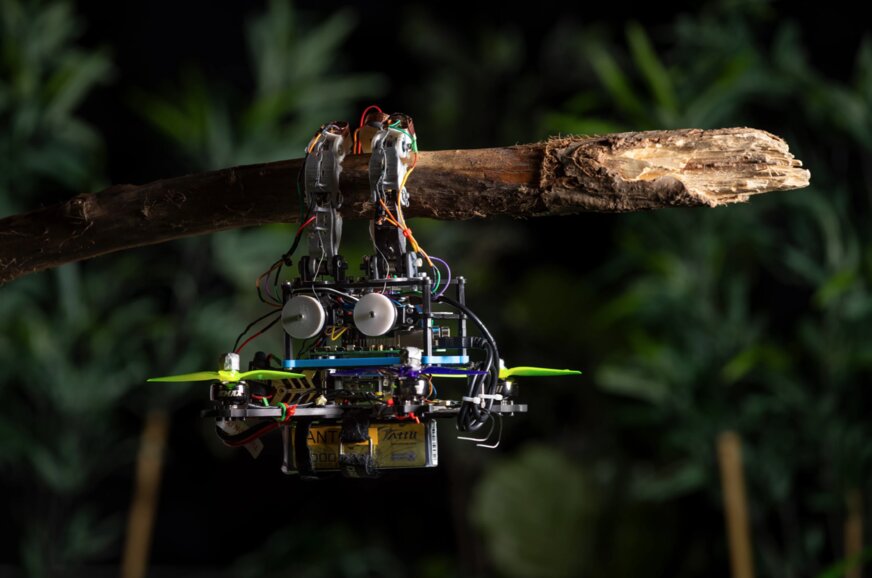
Dron so silikónovými drápmi dokáže pristáť a udržať sa aj na konári v hustom lese
KĽÚČOVÉ ZISTENIA:
-
Dron kombinuje vizuálny odhad s hmatovým prieskumom prostredníctvom deviatich dotykových senzorov ukrytých v prstoch.
-
Dron dokáže korigovať chyby vo vizuálnom systéme až do vzdialenosti 60 cm od zameranej prekážky.
-
Zabudované mechanické pružiny udržia dron zavesený na konári bez dodatočnej spotreby energie z batérie.
Bezpečná prevádzka autonómnych dronov v zložitom prírodnom teréne stále naráža na mnohé zásadné technologické prekážky. Tradičné lietajúce drony sa pri vyhľadávaní vhodného miesta na zosadnutie spoliehajú výhradne na palubné vizuálne systémy a kamery. V hustom zalesnenom prostredí však množstvo lístia a prekrývajúcich sa konárov tento obraz výrazne skresľuje, čo často vedie k haváriám.
Výskumníci z technickej univerzity v Delfte sa pri hľadaní riešenia tohto problému obrátili na biológiu a podrobne študovali správanie vtákov. Zvieratá sa totiž pri dosadaní na konár nikdy nespoliehajú len na zrak, ale zvolený povrch si pred finálnym ukotvením overujú aj fyzickým dotykom. Na základe tohto jednoduchého prírodného princípu dostal nový prototyp dronu namiesto pevných lyžín špeciálny pristávací mechanizmus pripomínajúci ruku.
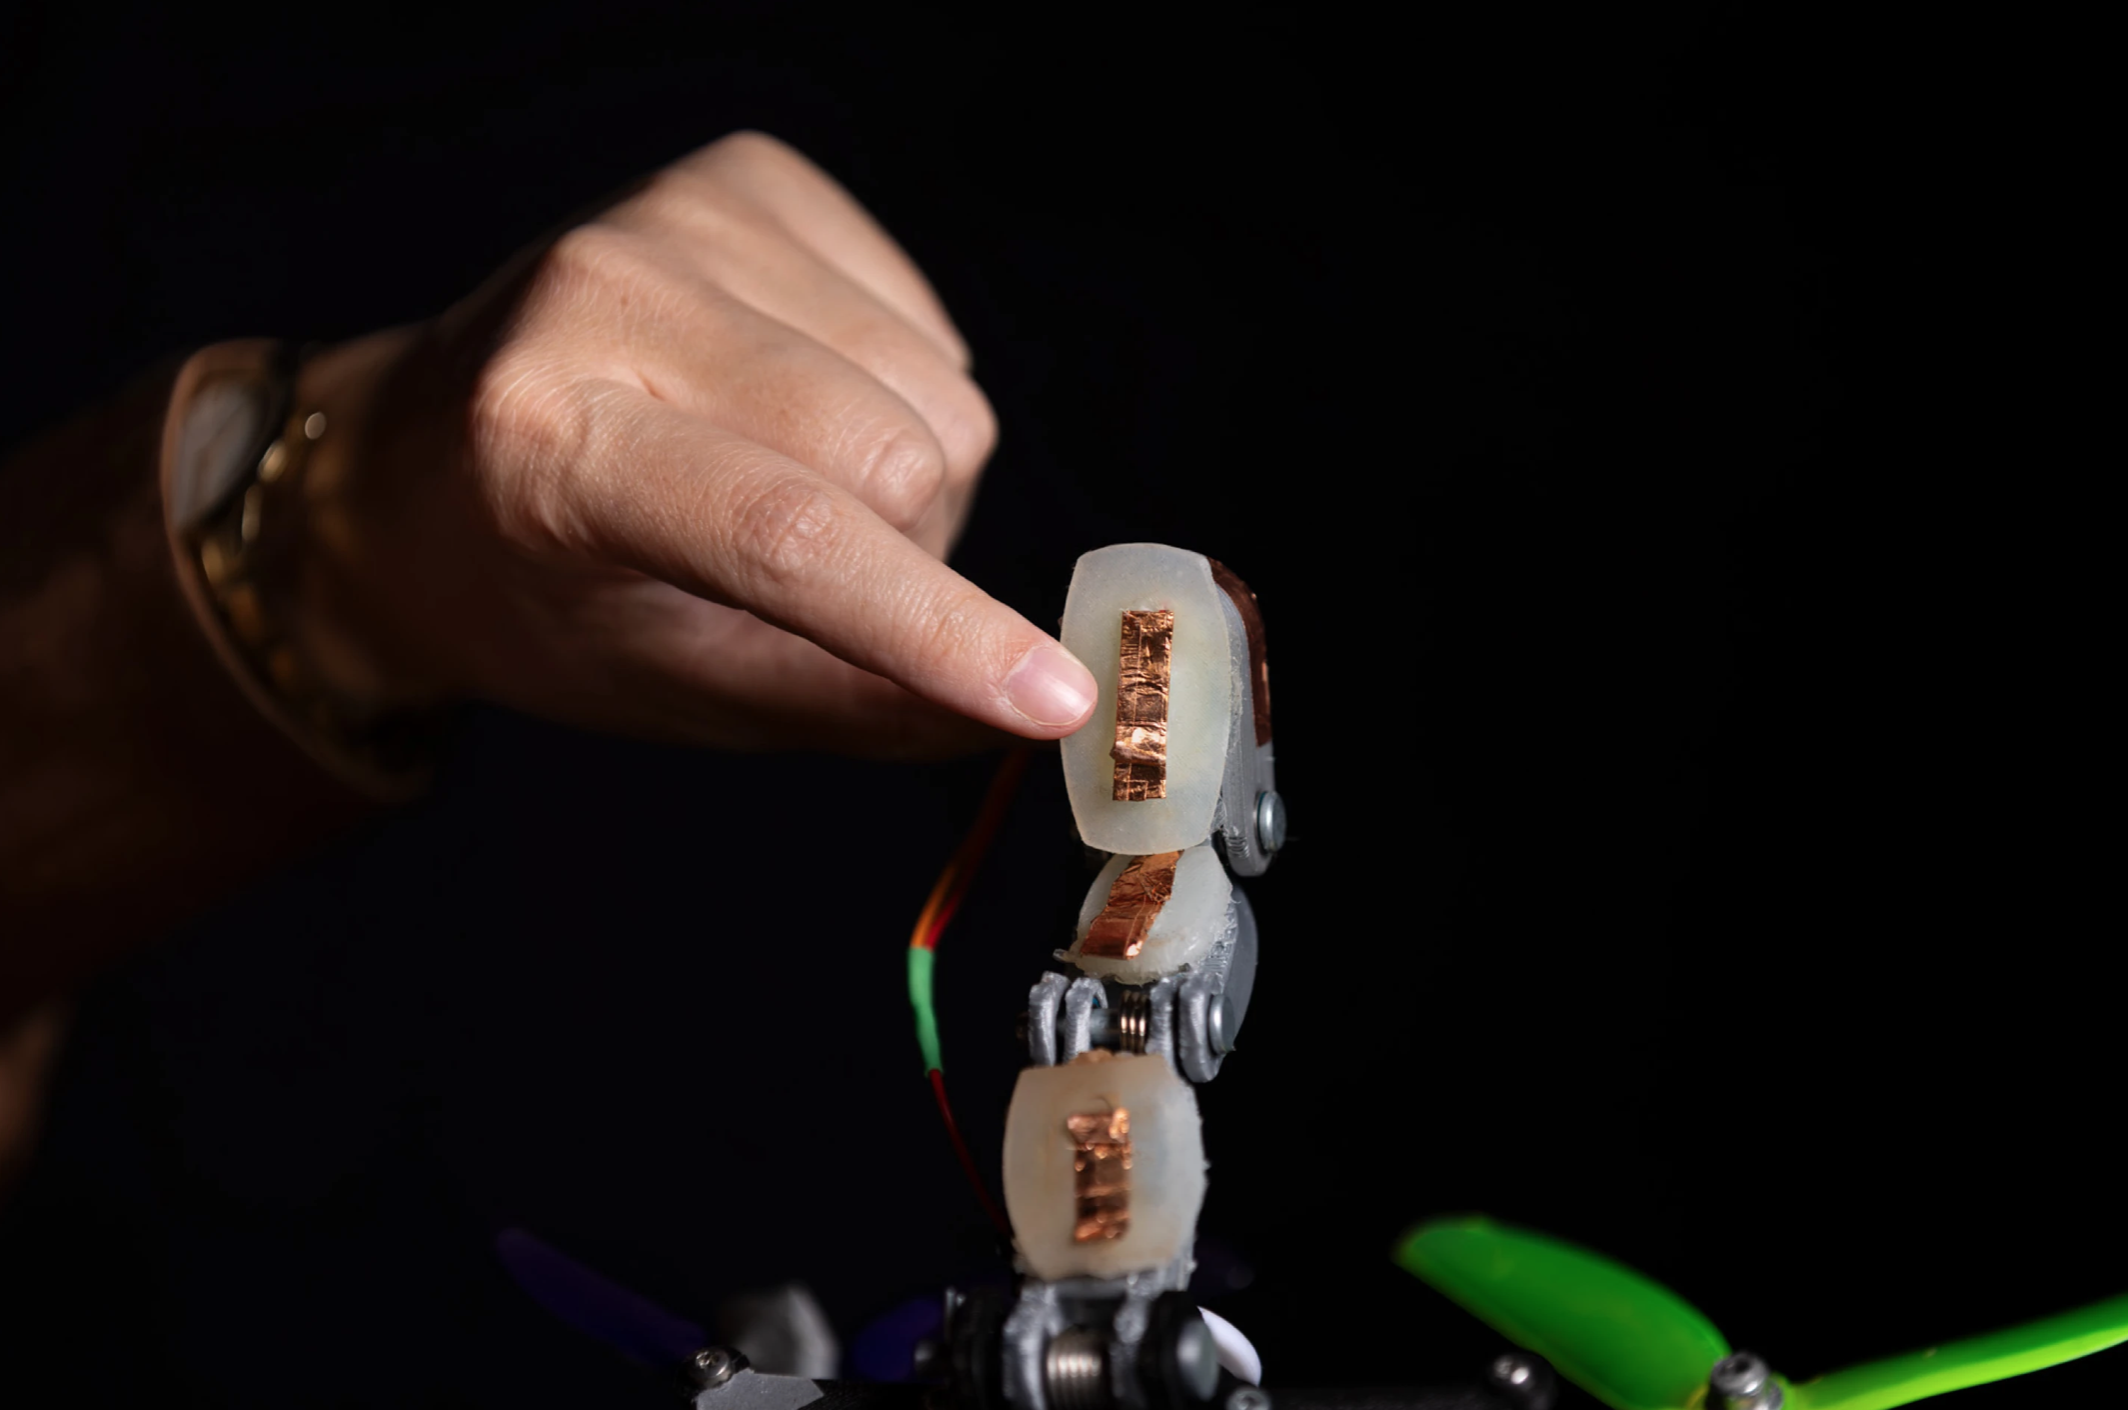
Zdroj foto: Delft University of Technology - Studio Oostrum
Celá konštrukcia sa skladá z troch ohybných prstov, pričom každý z nich je funkčne rozdelený na tri samostatné pohyblivé články. Tento unikátny dizajn zabezpečuje pristávaciemu modulu dostatočnú flexibilitu na to, aby sa dokázal pevne ovinúť okolo objektov rôznych tvarov a hrúbok. Vonkajší povrch týchto prstov je navyše potiahnutý vrstvou mäkkého silikónu, ktorý znásobuje kontaktné trenie a zabraňuje pošmyknutiu na hladkej stromovej kôre. Vo vnútri silikónového puzdra sa potom nachádza celkovo deväť citlivých tlakových senzorov.
Proces samotného pristávania prebieha v dvoch fázach. Dron najskôr pomocou prednej kamery vytvorí aspoň približný vizuálny odhad o polohe stromu a začne sa k nemu pomaly približovať. Následne cielene natiahne svoje mechanické prsty priamo do priestoru a začne jemne pátrať po fyzickom kontakte s konárom. Akonáhle niektorý zo senzorov v prstoch zaregistruje tlak, palubný počítač okamžite vyhodnotí, o ktorý konkrétny snímač z deviatich ide.
Na základe týchto presných údajov dokáže riadiaci systém v reálnom čase zrekonštruovať priestorovú polohu, veľkosť a sklon identifikovanej prekážky. Praktické letové testy preukázali odolnosť tohto hybridného navigačného systému voči bežným počiatočným chybám zameriavania. Stroj si dlhodobo udržal úspešnosť pristátia na úrovni 99 %, a to dokonca aj v situáciách, kedy bola pôvodná vizuálna informácia značne nepresná.
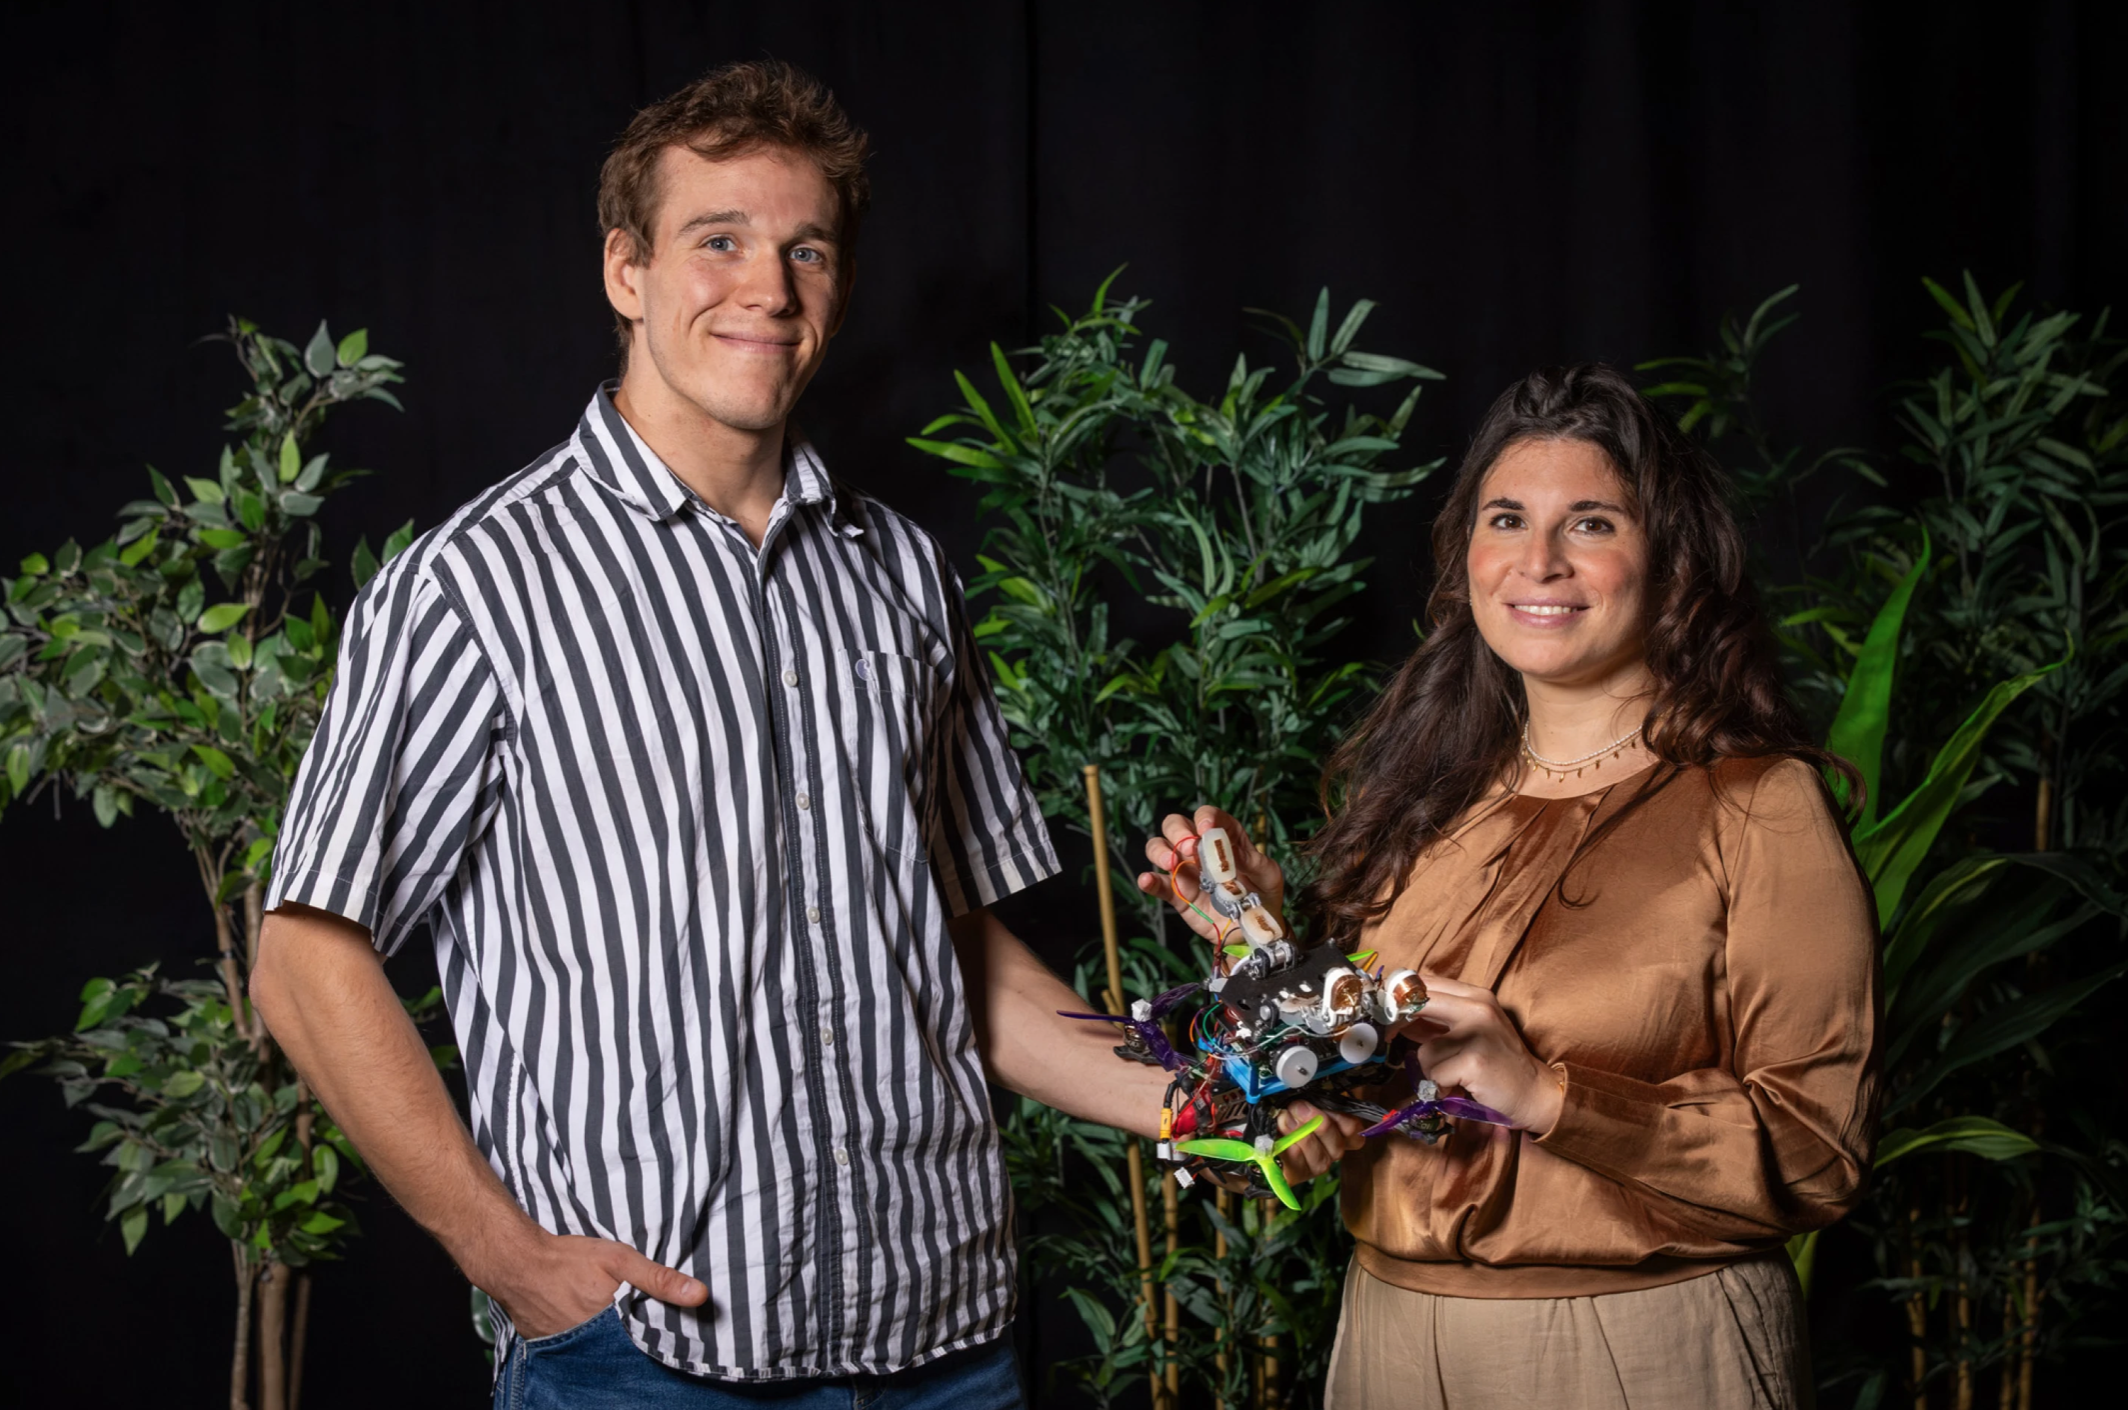
Zdroj foto: Delft University of Technology - Studio Oostrum
Dron dokázal samostatne korigovať svoju letovú dráhu aj v prípade, že sa odhadnutá poloha konára líšila od reality až o 60 cm. Po úspešnom nahmataní objektu prsty bleskovo obopnú konár a mechanizmus sa do seba v zlomku sekundy pevne zakliní. Vďaka integrovanej sústave oceľových pružín visí dron na strome, čím eliminuje prevádzkový hluk a šetrí drahocennú kapacitu batérie.
PREČO JE TO DÔLEŽITÉ: Zavedenie hmatovej spätnej väzby rieši zásadný problém optickej navigácie, čo značne rozšíri možnosti nasadenia bezpilotných zariadení pri záchranných misiách a environmentálnom výskume.
Zdroj: newatlas.com foto: Delft University of Technology - Studio Oostrum
Zobrazit Galériu