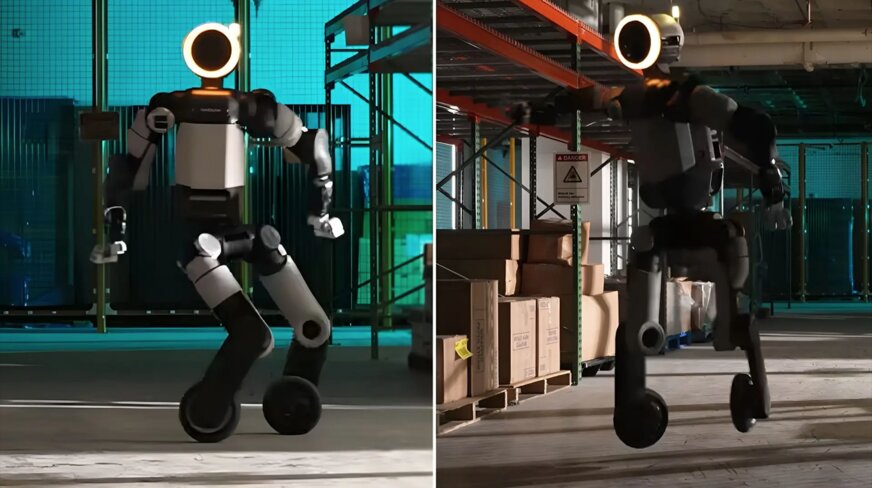
Humanoidný robot Atlas dostal kolesá z kolobežky a hneď na prvý pokus skočil piruetu
KĽÚČOVÉ ZISTENIA:
-
Spoločnosť Boston Dynamics vymenila chodidlá humanoidného robota Atlas za kolesá z kolobežky.
-
Riadiaci systém skombinoval klasickú reguláciu motorov s posilňovaným učením trénovaným v miliónoch simulácií.
-
Kolesová verzia slúži ako testovacia platforma pre záťaž pohonov a na prvý pokus zvládla výskok s otočkou.
Spoločnosť Boston Dynamics zverejnila 9. novembra 2026 technickú správu a video, v ktorom sa jej elektrický humanoidný robot Atlas premáva po laboratóriu na kolesách namiesto chodidiel. Inžinier riadiacich systémov Xiaoyu (Andy) Wu vysvetlil, že kolesový Atlas nie je komerčný produkt na predaj, ale výskumná testovacia platforma. Cieľom experimentu bolo prepojiť klasické fyzikálne riadenie elektrických motorov s celotelovým učením a preveriť hranice výkonu pohonov pri nepretržitej záťaži vo vysokých rýchlostiach a krútiacich momentoch.
K tomuto kroku viedli tím aj dáta z nasadenia robotov Spot a Stretch u zákazníkov, ktoré ukázali, že reálne prevádzkové prostredie prináša nepredvídateľné situácie, aké sa v bežnom laboratóriu nedajú napodobniť. Samotná prestavba robota bola podľa vývojárov jednoduchá ako výmena kolesa na bicykli, pretože Atlas bol od začiatku navrhnutý pre sériovú výrobu a rýchly servis.
Konštruktér Josh Geating navrhol jediný nový fyzický diel v celej zostave, ktorým bol špeciálny adaptér spájajúci existujúci členkový pohon robota s bežne dostupným ráfikom z kolobežky. Technici Mark Loughlin a Peter Jardin následne priskrutkovali kolesá priamo na nohy robota. Zatiaľ čo iné firmy ako Agility Robotics pri svojom robotovi Digit a viacúčelových platformách riešia otázku, či do prostredia stavaného pre ľudí patria kolesá alebo nohy, v Boston Dynamics využili kolesá čisto na preverenie limitov pohonov.
V softvéri inžinieri vymodelovali každé koleso jednoducho ako členok, ktorý sa môže nepretržite otáčať v základnom modeli robota. Tím natrénoval riadiaci systém v miliónoch počítačových simulácií. Aby sa pri prenose zo simulácie do reality nestalo, že algoritmus počíta s idealizovaným správaním motorov, vývojári skontrolovali nízkoúrovňové parametre, vykonali merania priamo na fyzickom robotovi a spresnili podľa nich simulačné modely pohonov. Stačili už len cielené úpravy vo výpočte odmien, rozsahu príkazov a držaní postoja, aby robot získal stabilitu pri jazde a vyrovnávaní sa s nečakanými nerovnosťami.
Na kolesách sa Atlas pohybuje ako korčuliar, zvláda piruety, rýchle presuny po rovine, prekonávanie prekážok pomocou kĺbov nôh aj bočné úskoky s výskokom, pri ktorých sa algoritmus sám naučil natáčať kolesá do smeru pohybu namiesto šúchania chodidiel po podlahe. Hlavnou ukážkou bol výskok s otočkou o 360 stupňov prevzatý zo záznamu ľudského pohybu pomocou technológie snímania pohybu, ktorý vďaka politike sledovania trajektórie vyšiel hneď na prvý pokus a pri ktorom si robot tesne pred odrazom sám dokotúľal spodnú časť tela do správnej polohy. Ďalšou fázou výskumu bude automatická reakcia riadiaceho systému na zlyhanie niektorého z pohonov.
PREČO JE TO DÔLEŽITÉ: Kombinácia presných fyzikálnych modelov motorov so strojovým učením umožňuje robotom zvládať dynamické manévre a pripraviť sa na prípadné poruchy súčiastok v továrňach.
Zdroj: interestingengineering.com foto: Boston Dynamics